DH Parameter를 구하고 정기구학 해를 구하는 연습을 해보자
2DOF 로봇팔의 정기구학
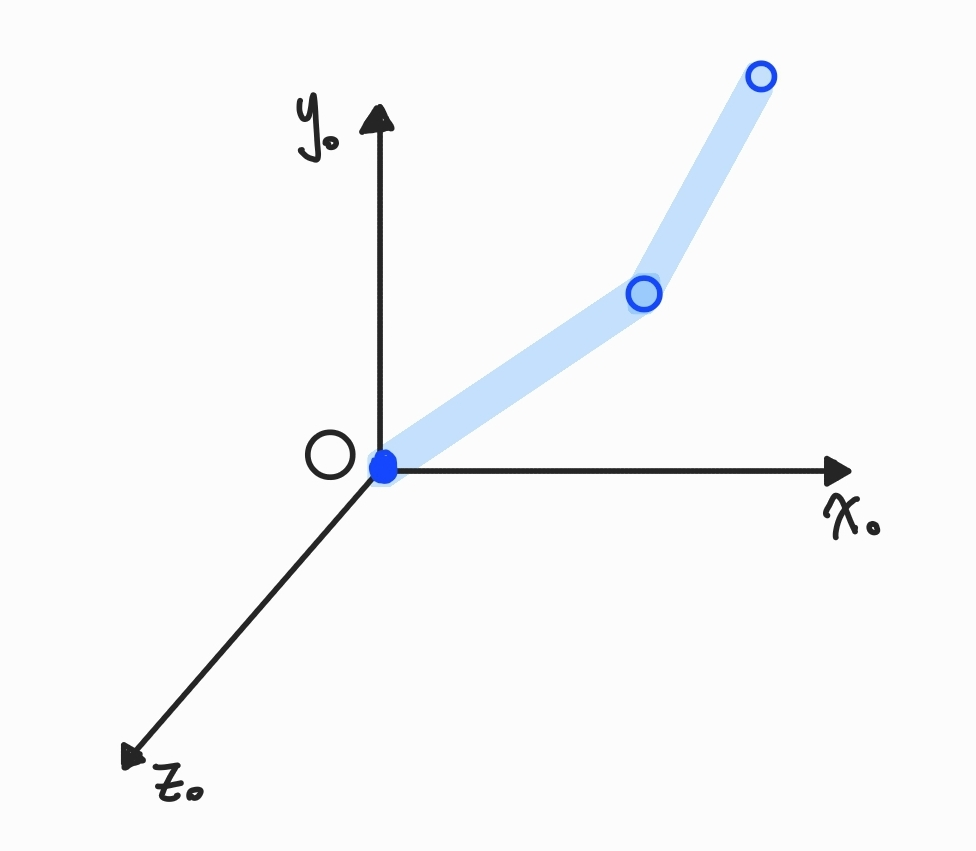
xy평면위 2자유도 팔의 정기구학 해를 구해보자. DH Parameter을 구하기위해 먼저 좌표계를 잡아보자. 좌표계는 DH표기법 규칙으로 잡으면된다. Joint 회전축을 각 좌표계의 z축으로 잡고, z축 공통법선을 x축으로 잡자 (이 케이스는 z축이 평행하지만 2D이므로 공통법선이 xy평면위에 유일하게 존재한다.)
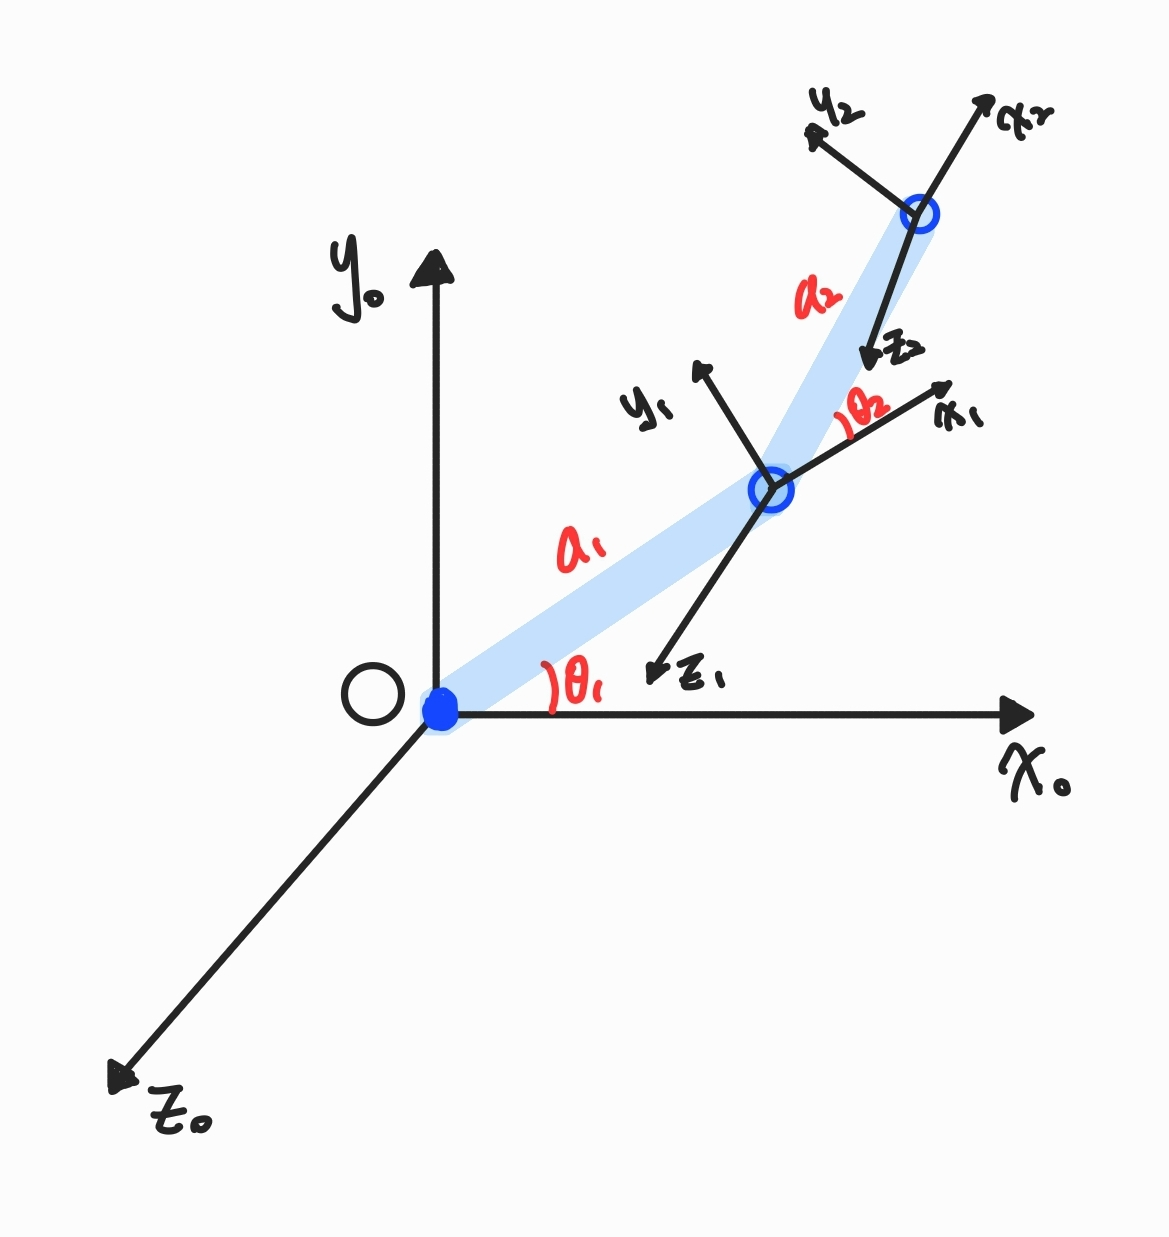
2D이므로 z축(Joint 회전축)의 방향은 모두 같다. 또한 x축(z축의 공통법선) 방향은 link 길이방향으로 잡히게된다. 이를 기반으로 DH Parameter를 구할수있다. alpha는 x축 기준으로 z(i-1)축와 z(i)축이 이루는 각이지만 2DOF 평면팔에선 z축 방향이 모두 같으므로 alpha값은 0이다.
d(i)는 'z(i-1)축과 x(i)축이 만나는 공통수선까지, 원점 O(i-1)에서 z(i-1)축 방향으로 얼만큼 올라가야하나? 의 거리'이다. 이 둘의 공통수선은 원점 O(i-1)을 지나므로 d또한 0이다. 이 분석을 바탕으로 DH Parameter Table을 작성하면 아래와같다.
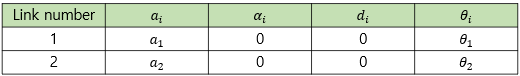
이 Parameter값을 동차변환행렬에 대입해 계산만 하면 끝난다.
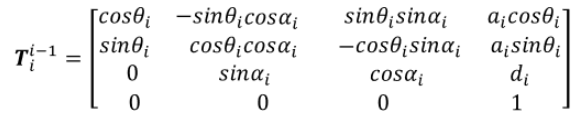
alpha=d=0임에 유의하자
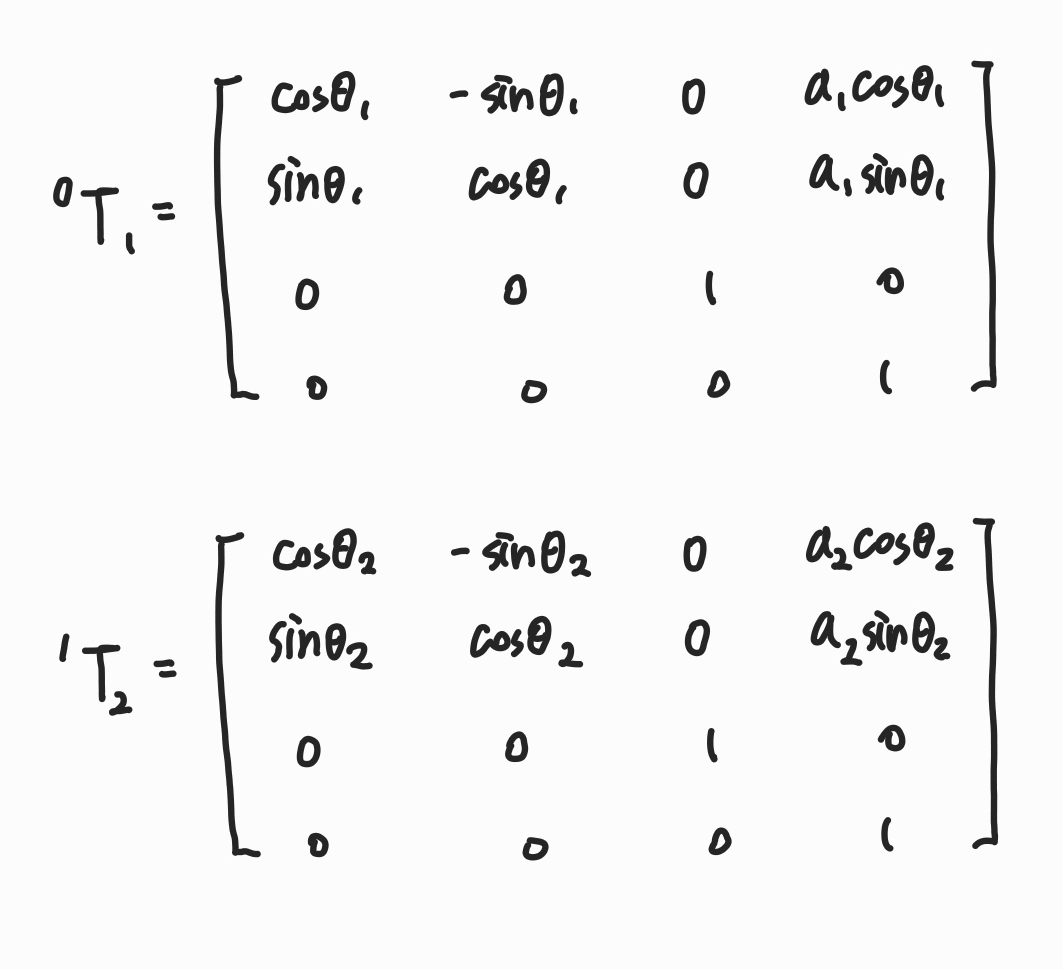
모든 링크의 동차변환행렬을 구했으므로 이제 순서대로 다 곱해주면된다.
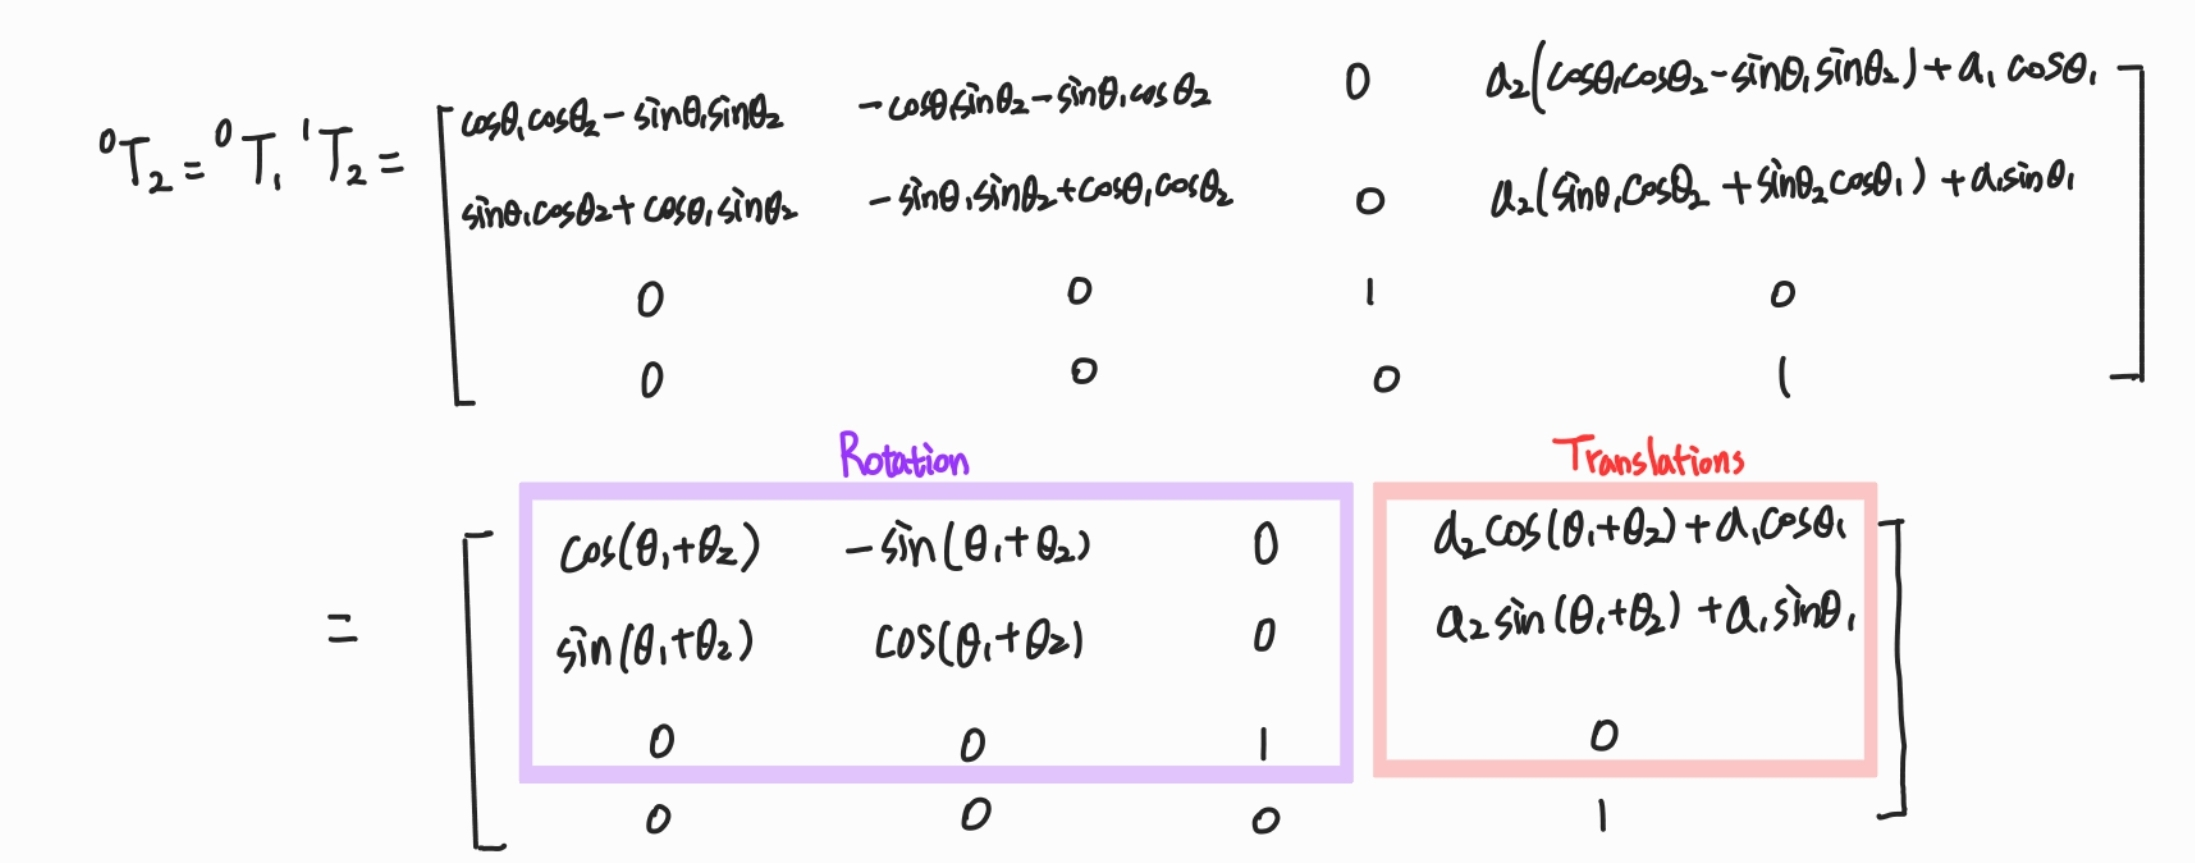
2자유도 평면 팔의 동차변환행렬이다. 회전행렬 part가 말단부의 방위, 병진행렬 part가 말단부의 위치를 나타낸다.
3DOF 3차원 로봇팔의 정기구학
이제 3차원 공간에서 로봇팔을 해석해보자.
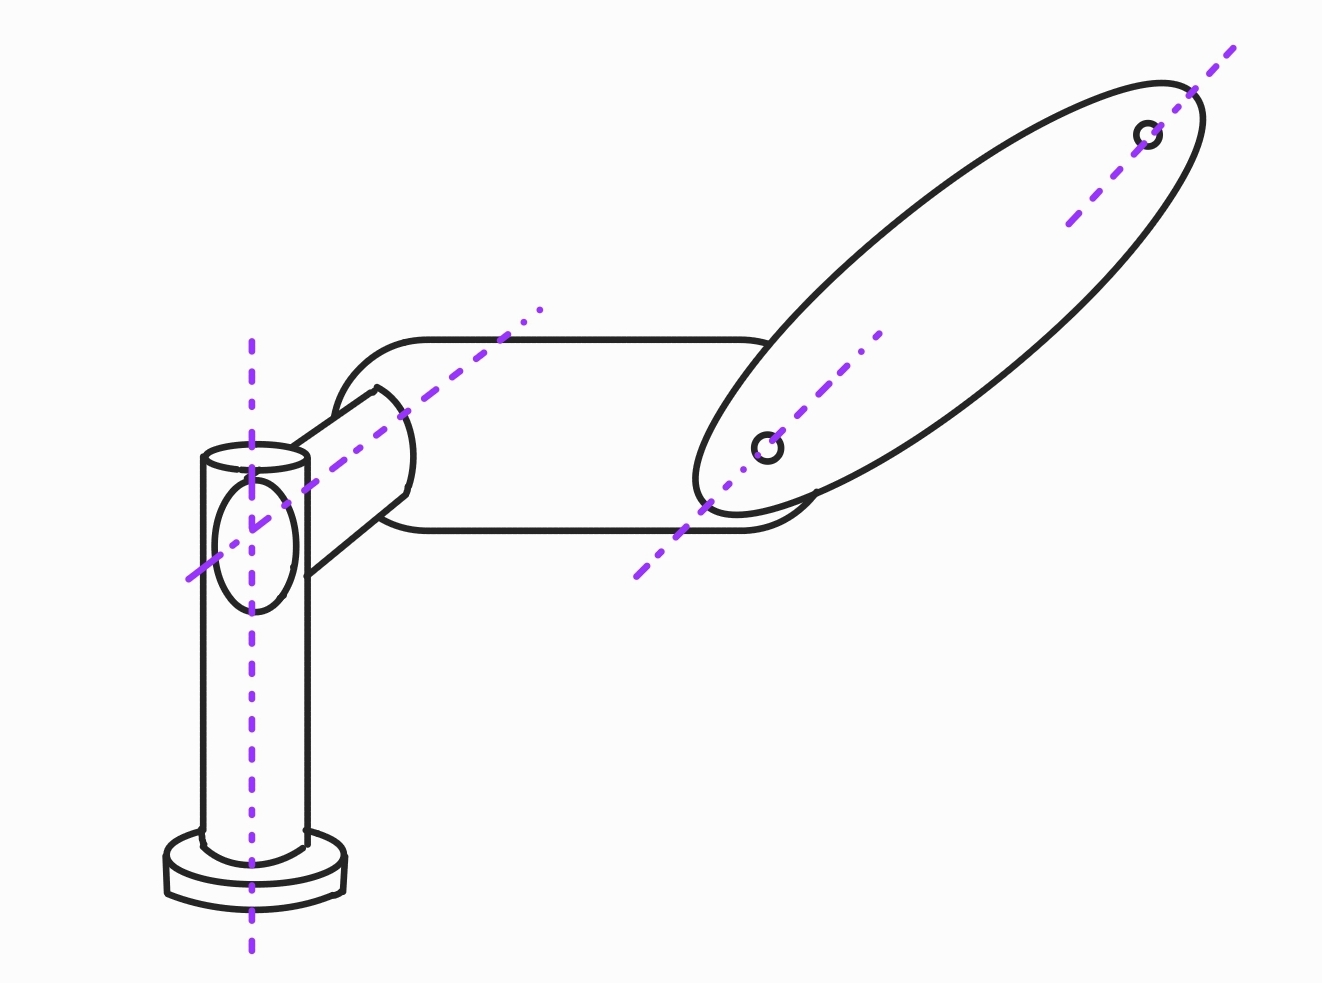
생김새만으론 움직임을 유추하기 힘들수있으니 보라색으로 회전축을 표기했다. 먼저 DH표기법 기반 좌표계를 잡아보자. 회전축을 모두 z축으로 두면서 시작한다.
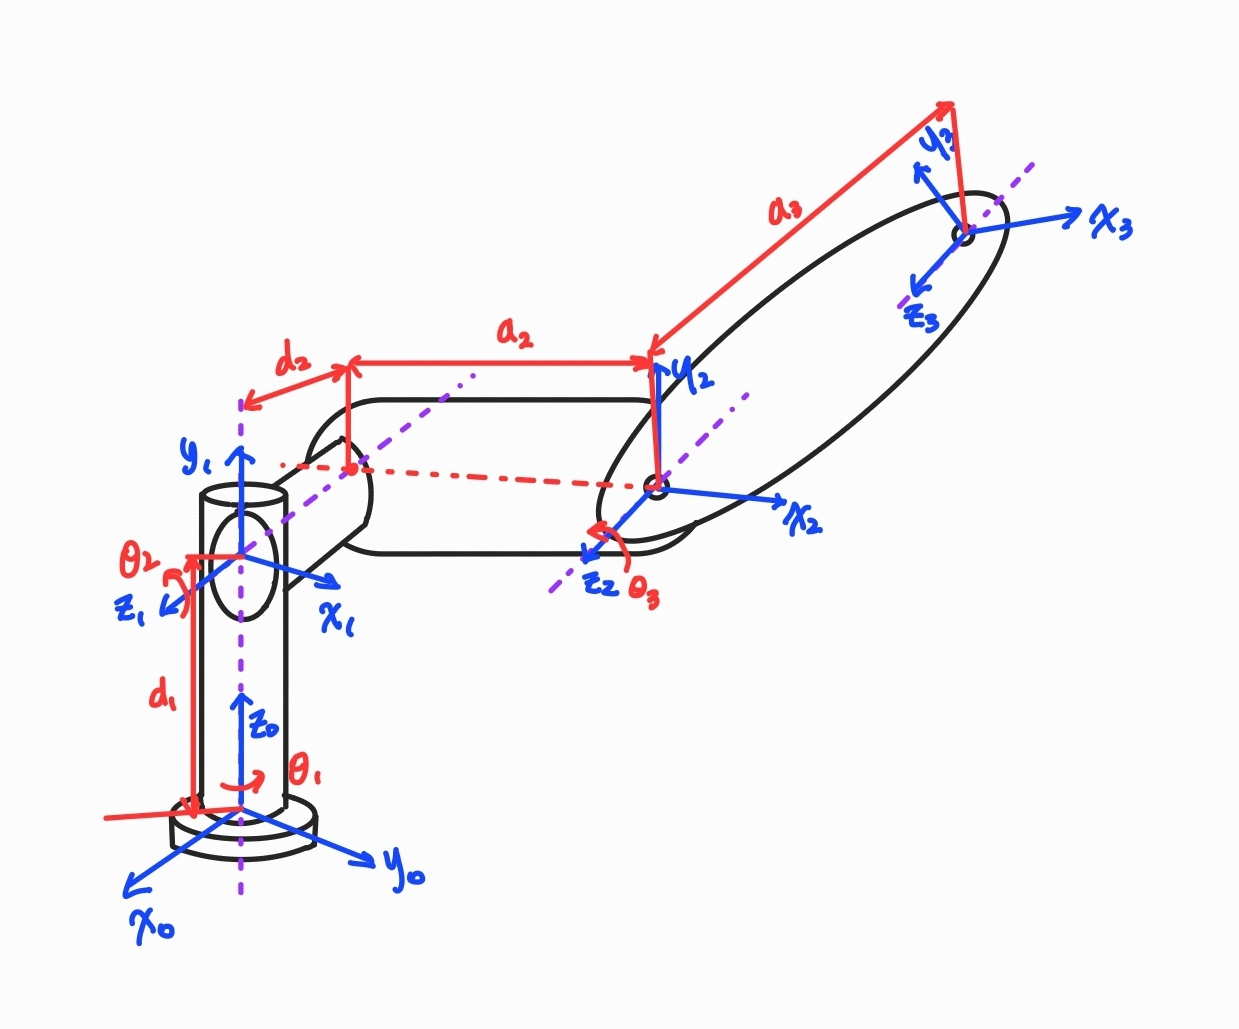
z축 설정후 z(i-1)축과 z(i)축의 공통법선방향을 x(i)축으로 설정한다. 이 그림에서 z(0)축과 z(1)축은 교차하여 공통법선이 존재하지않는데 이 경우는 z(i-1)축, z(i)축과 동시에 수직인 방향을 x(i)축으로 잡는다. 좌표계를 잡은후 각 링크의 DH Parameter을 구해보자
alpha는 x축 기준으로 z축끼리 이루는각도인데 i=1인 경우를 제외하곤 z축의 방향이 모두 같다. i(0)~i(1)은 90deg의 각도를 이룬다. a는 z축간거리인데 z(0)과 z(1)은 교차하므로 a=0이다. (그림이 저래서 z(2)축과 z(3)축이 일치하는걸로 보일 수 있으나 둘은 평행하다고 하자)
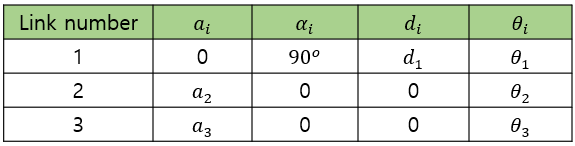
DH Parameter Table은 위와같다. 이제 이 값을 그대로 동차변환행렬에 대입해 계산하면 된다.
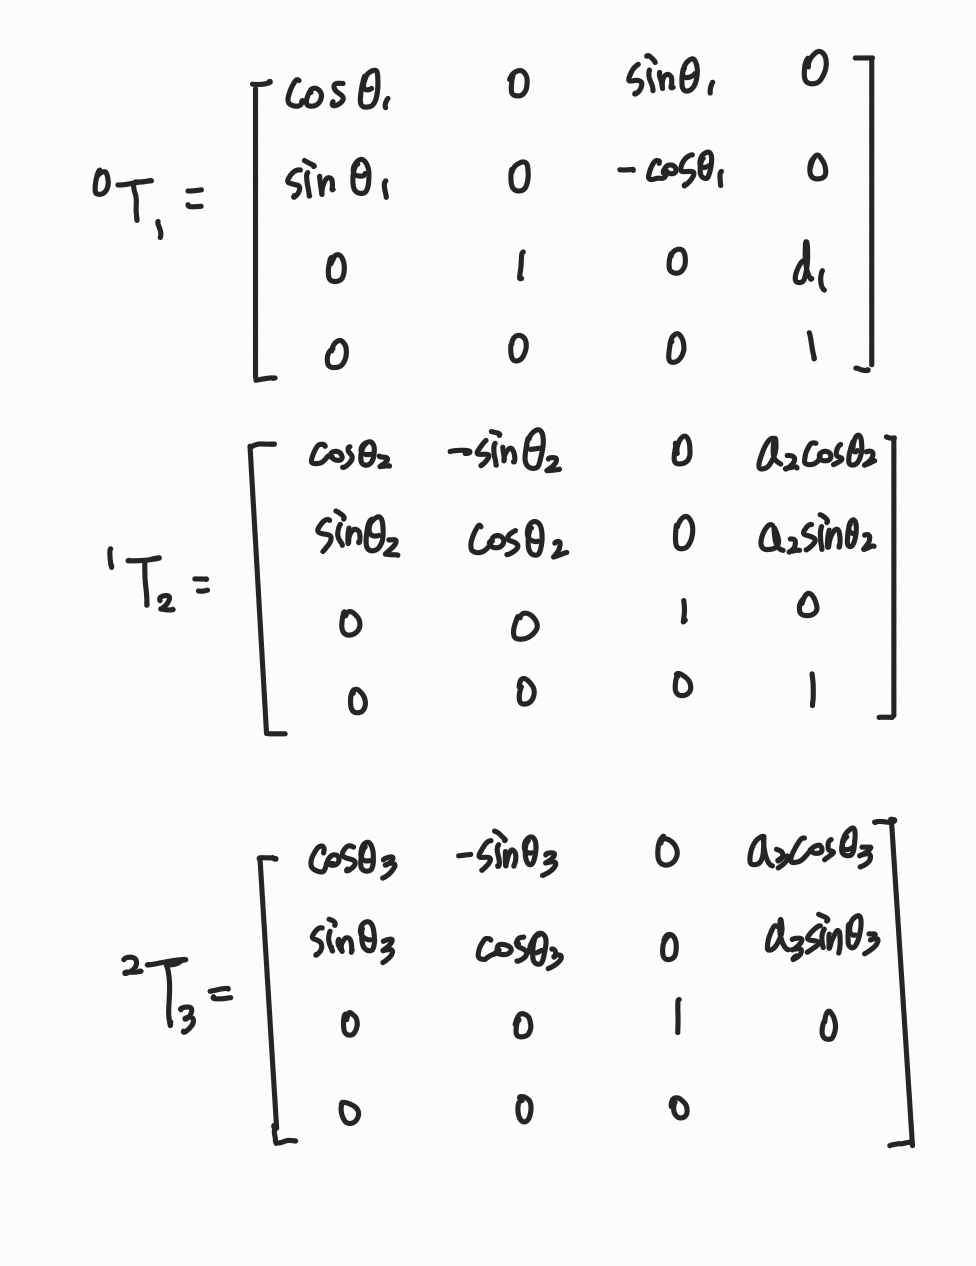
각 링크의 동차변환행렬은 위와같다. 계산하면
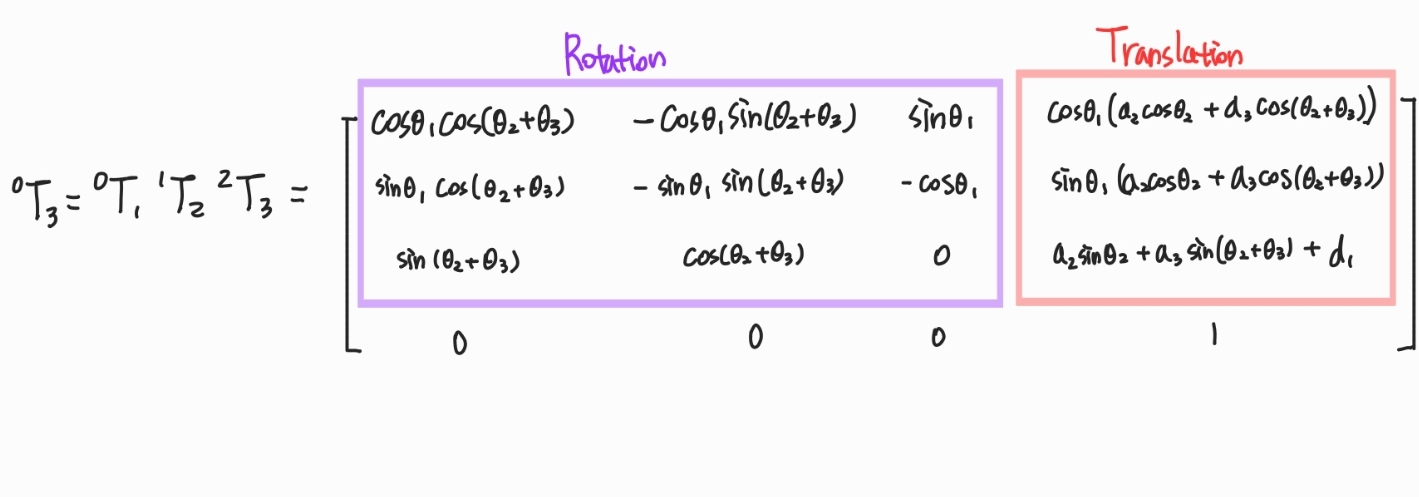
3자유도이기에 3번의 행렬곱으로 끝났지만 자유도가 높아질수록 계산이 점점 복잡해진다.
어쨌든 대원칙은 DH Parameter을 '잘'찾기만 하면되는것..!
'🔧 Mechanical Engineering > Robotics🐊' 카테고리의 다른 글
| (Robotics) Sparse Reward vs Dense Reward (2) | 2026.03.01 |
|---|---|
| (Robotics) 역기구학 (Inverse Kinematics) (0) | 2025.08.24 |
| (Robotics) 정기구학 (Forward Kinematics)-(1) (0) | 2025.08.11 |
| (Robotics) DH Parameter (0) | 2025.08.10 |
| (Robotics) 동차변환행렬 (Homogeneous Transformation Matrix) (0) | 2025.08.08 |


